中大、自働化の応用を無限なる可能性を実現する! 詳細 +
-
-
-
製品
詳細
ロボットモデル ZDFX0808 自由 6 位置 地面設置および吊り下げ
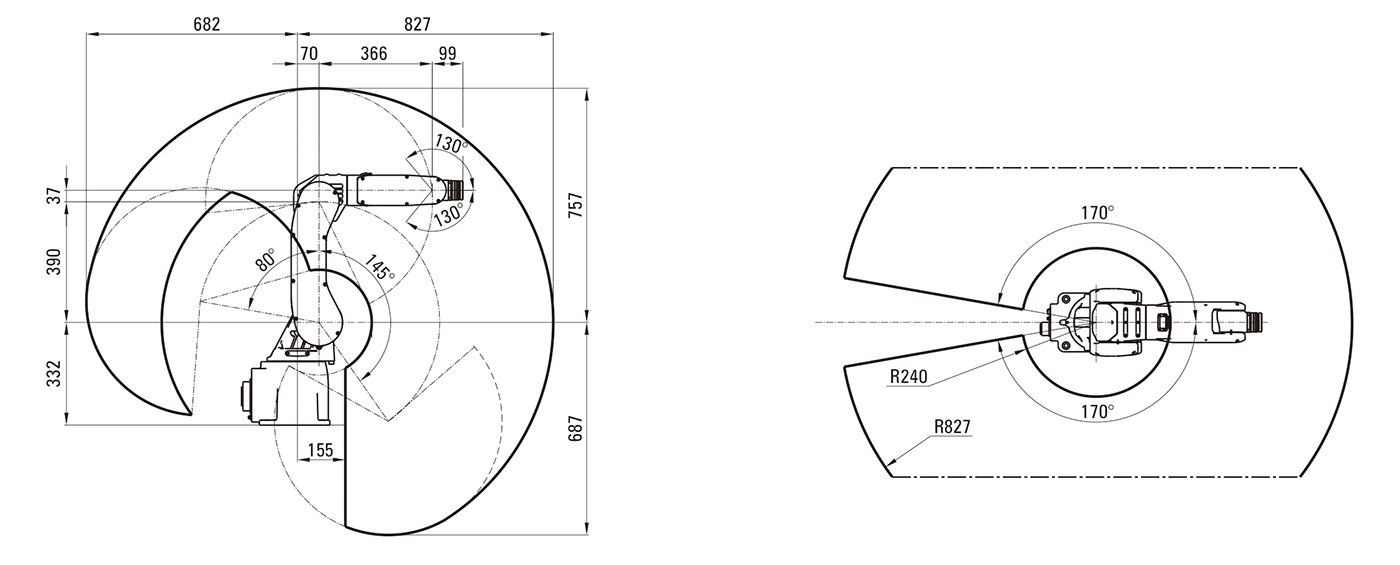
天井設置最大動作速度 J1軸 233°/秒 J2軸 236°/秒 J3軸 291°/秒 J4軸 372°/秒 J5軸 500°/秒 J6軸 375°/秒 最大動作範囲 J1軸 ±170° J2軸 -145°~+80° J3軸 -70°~+180° J4軸 ±180° J5軸 ±130° J6軸 ±360° 最大活動半径 827mm 最大端荷重 8Kg 本体重量 約42Kg 許容トルク J4 16.6N·m J5 16.6N·m J6 9.4N·m 許容慣性モーメント J4 0.5kg-m² J5 0.5kg-m² J6 0.2kg-m² 繰り返し精度 ±0.05mm ロボットベースサイズ 200×300mm 周囲温度 0~45℃ 相対湿度 20~80%RH 大気圧 89KPa~106KPa(標高1000m以下) 振動、衝撃、衝突 ≤0.5G 保護等級 IP65 ■ 作業範囲図
■ 設置インターフェース図
■ 質量中心に対する連結棒の慣性テンソル
オブジェクト ベース 回転座
コンポーネントブームコンポーネント 小アーム固定座
コンポーネント小アーム
コンポーネント手首 相談 座標系0 座標系1 座標系2 座標系3 座標系4 座標系5 lxx(Kgmm²) / 2.7×10⁴ 7.1×10⁴ 1.9×10⁴ 9.8×10⁴ 4.2×10³ lyy(Kgmm²) / 4.0×10⁴ 8.1×10⁵ 1.2×10⁴ 9.5×10⁴ 8.7×10² lz(Kgmm²) / 3.0×10⁴ 7.8×10⁵ 2.0×10⁴ 9.0×10³ 4.0×10³ ■ ジョイントカップリング
ジョイント J1-J2 J2-J3 J3-J4 J4-J5 J4-J6 J5-J6 カップリング関係式
(カップリング係数)/ / / / / 80 ■ 減速機パラメータ
モデル 32次ハーモニック 32次ハーモニック 25次ハーモニック 20次ハーモニック 17次ハーモニック 17次ハーモニック 減速機減速比 80 80 80 50 50 80 総合減速比 128.57 114.28 92.571 80.645 60 80 定格出力速度 (r/min) / 定格トルク (N·m) 76 76 39 25 16 16 始動および停止の許容トルク (N·m)
および停止(N·m)216 216 98 56 34 34 瞬時最大トルク (N·m) 382 382 186 98 70 70 モーメント剛性 (N ·m) / 瞬時最大トルク (N·m) / ■ モーターパラメータ
ジョイント J1 J2 J3 J4 J5 J6 モーターモデル 60 80 60 60 60 60 定格出力 (kW) 0.4 0.75 0.4 0.2 0.1 0.1 定格電圧 (V) 220 定格電流 (A) 2.6 5 2.6 1.4 0.85 0.85 定格トルク (N·m) 1.27 2.38 1.27 0.63 0.32 0.32 定格速度 (r/min) 3000 3000 3000 3000 3000 3000 最大速度 (/min) 4500 4000 5500 5500 5500 5000 ローター慣性 (*10e-4kgm²) 0.4 1.2 0.4 0.216 0.113 0.113 ラインバック
起電力係数 (V/Krpm)33 36.2 33 49.2 47 47 極対数 5 エンコーダ 17ビットマルチターン絶縁値 玉川合意 関連製品
メッセージ
質問があれば、私達にメッセージを残すことができます。私たちはあなたに返信する専門家を持っています。正しい連絡先情報を入力してください!
寧波中大力徳知能伝動株式有限公司
住所:寧波慈溪高新技術産業開発区新興一路185号
本社電話:+86-4009-002896
北方サービスセンター電話:+86-022-58786102/04
華南サービスセンター電話:+86-769-23606081/82
-